وبلاگ
لوکالیزیشن ربات | کاربرد نقشهبرداری دقیق در رباتهای صنعتی ۱۴۰۵

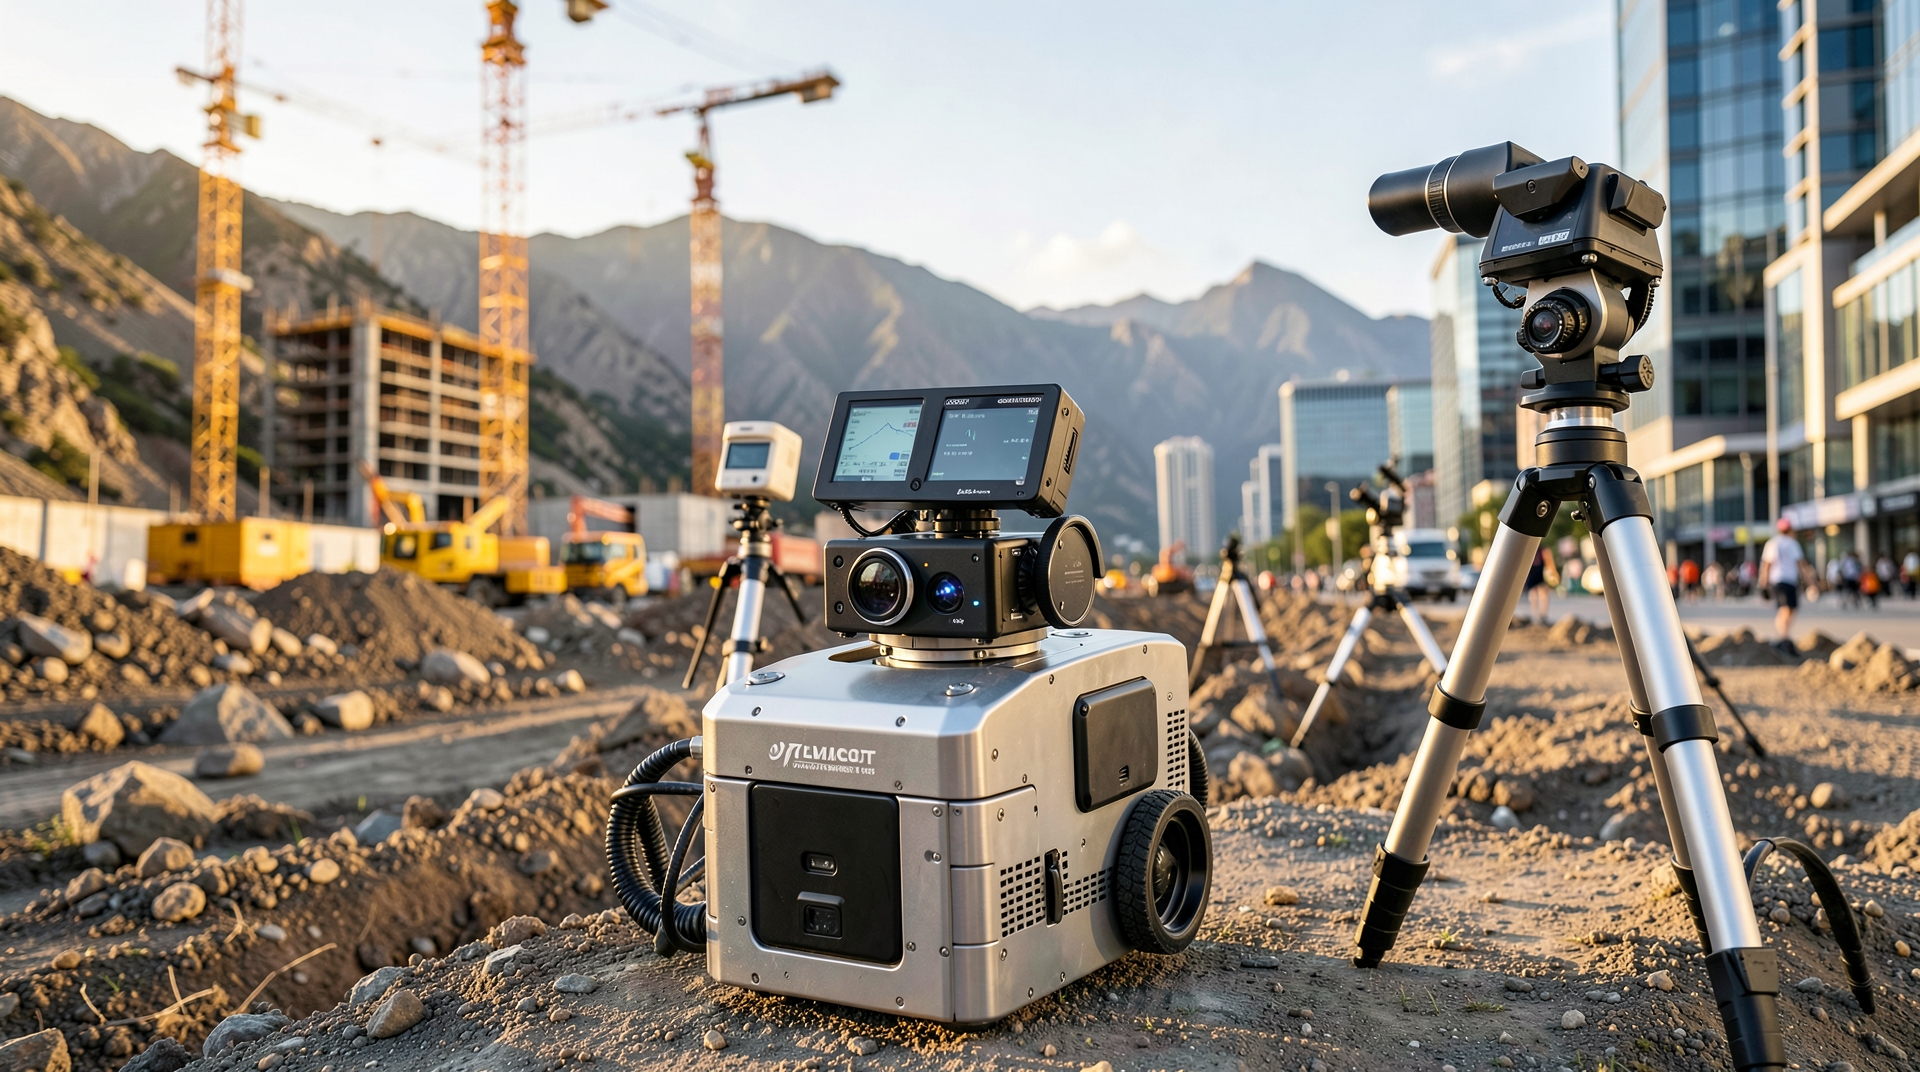
فرآیند لوکالیزیشن ربات (Robot Localization) یا همان تعیین موقعیت دقیق ربات در یک سیستم مختصات تعریفشده، هسته اصلی خودکارسازی و هوشمندسازی سیستمهای روباتیک صنعتی است. در محیطهای پیچیده کارخانهای، انبارداری مدرن و خطوط تولید خودکار، رباتهای متحرک مستقل (AMR) و خودروهای هدایتشونده خودکار (AGV) برای حرکت ایمن و انجام وظایف حساس به دقتهای در حد میلیمتر نیاز دارند. دستیابی به این میزان از قابلیت اطمینان، تنها از طریق ادغام تکنیکهای نقشهبرداری دقیق، شبکههای مختصات مبنا و سنسورهای موقعیتیابی پیشرفته امکانپذیر است.
نقشهبرداری دقیق به عنوان زیرساخت دادههای مکانی، نقشه پایهای استاندارد و بدون خطایی را فراهم میکند تا سیستمهای لوکالیزیشن ربات بتوانند موقعیت لحظهای ابزار را نسبت به محیط اطراف سنجیده و مسیر حرکت را بدون کوچکترین انحراف بازسازی کنند. عدم دقت در تعیین موقعیت اولیه یا انباشت خطاهای پیمایش میتواند منجر به تصادفات توقف خط تولید و خسارات مالی سنگین شود. از این رو، ارزیابی روشهای نقشهبرداری هندسی و ماهوارهای در بهینهسازی عملکرد رباتهای صنعتی اهمیت بالایی دارد.
چرا لوکالیزیشن ربات نیازمند نقشهبرداری دقیق است؟
رباتهای صنعتی مدرن برای ناوبری در فضای کارخانهها و سالنهای تولید از حسگرهای مختلفی مانند لایدار (LiDAR)، دوربینهای دید ماشینی، انکودر چرخها و واحدهای اندازهگیری اینرسی (IMU) استفاده میکنند. با این حال، تمام حسگرهای داخلی دچار مشکل خطای انباشته (Drift Error) میشوند. برای رفع این چالش، سیستم نیازمند یک مرجع مختصات مطلق و مرجع است که توسط مهندسی نقشهبرداری ایجاد میشود.
تکنسینهای نقشهبرداری با استفاده از ابزارهایی مانند توتال استیشنهای دقیق، اسکنرهای لیزری زمینی و گیرندههای مدرن، شبکهای از نقاط کنترل زمینی (GCP) ایجاد میکنند. برای درک بهتر نحوه ارزیابی خطاهای موقعیتیابی متری و سانتیمتری، مطالعه مقاله تفاوت دقت سانتی متری و متری در انتخاب میتواند دید جامعی از میزان اثرگذاری خطای سنجش به شما بدهد.
تفاوت نقشهبرداری محیطی با نقشههای ناوبری عمومی
نقشههای معمولی یا طرحهای اولیه CAD که در زمان ساخت سوله تهیه میشوند، برای هدایت رباتهای صنعتی هوشمند کافی نیستند. در عملیات واقعی، تغییرات جزئی در ساختار سوله، نصب تجهیزات جدید و ناهمواریهای کف سالن روی مسیریابی اثر میگذارند. نقشهبرداری دقیق با ایجاد ابعاد سهبعدی واقعی و مدلسازی دوقلوی دیجیتال (Digital Twin)، دقت زیر سانتیمتر را در لوکالیزیشن ربات تضمین میکند.
فناوریهای کلیدی نقشهبرداری در لوکالیزیشن رباتهای صنعتی
برای پیادهسازی یک سیستم مکانیابی ایدهآل در رباتها، از ترکیب چند فناوری برجسته نقشهبرداری استفاده میشود:
- اسکن لیزری ۳D و تولید ابر نقاط (Point Cloud): برداشت میلیونها نقطه از محیط برای ساخت مدل سهبعدی دقیق از خط تولید.
- فناوریهای تعکیس و موقعیتیابی ماهوارهای (GNSS): در محیطهای باز کارخانهای و لجستیک بیرونی، استفاده از تصحیحات تفاضلی جهت رسیدن به دقت سانتیمتری ضرورت دارد.
- الگوریتمهای SLAM (همزمان نقشهبرداری و مکانیابی): تطبیق دادههای در لحظه سنسورها با نقشه مبنای تولیدشده توسط نقشهبرداران.
- ایستگاههای مرجع محلی (CORS): ایجاد شبکه تصحیحات اختصاصی درون کارخانهای برای پوشش بیوقفه.
نقش فناوری GNSS و تصحیحات آنی در خطوط تولید روباتیک باز
در مجتمعهای بزرگ صنعتی، پتروشیمیها و بنادر هوشمند که بخشی از مسیر حرکتی رباتها در فضای باز قرار دارد، اتکا به روشهای GNSS پایه ضروری است. برای دستیابی به موقعیتیابی پایداری که فرآیند لوکالیزیشن ربات به آن متکی است، استفاده از روشهای پیشرفته تصحیح پیشنهاد میشود. برای آشنایی با زیرساختهای جدید تصحیحات مکانی میتوانید مطلب مربوط به فناوری PPP-RTK را مطالعه فرمایید.
علاوه بر این، در وسایل نقلیه خودکار که خارج از محیط سوله حرکت میکنند، ایجاد نقشههای با تفکیک بالا اهمیت فوقالعادهای دارد. در همین راستا، بهکارگیری مفاهیمی مشابه آنچه در نقشه HD در خودروهای خودران استفاده میشود، دقت حرکت رباتهای سنگین صنعتی را به بالاترین سطح ممکن میرساند.
مقایسه روشهای تعیین موقعیت و نقشهبرداری در صنایع
جدول زیر تکنولوژیهای مختلف نقشهبرداری و سنجش مکانی را که برای لوکالیزیشن ربات صنعتی به کار میروند، از نظر میزان دقت و حوزه کاربرد مقایسه میکند:
| فناوری نقشهبرداری / موقعیتیابی | دقت متوسط | محیط کاربرد اصلی | میزان وابستگی به زیرساخت |
|---|---|---|---|
| اسکن لیزری زمینی (TLS) + SLAM | ۱ تا ۵ میلیمتر | فضای سرپوشیده (Indoor) | متوسط (نیاز به ابر نقاط اولیه) |
| سیستمهای RTK GNSS اختصاصی | ۸ تا ۱۵ میلیمتر | فضای باز و بنادر (Outdoor) | بالا (نیاز به ایستگاه بیس یا CORS) |
| سیستمهای ردیابی نوری (Optical Tracking) | زیر ۱ میلیمتر | سلولهای رباتیک کوچک | بسیار بالا (دوربینهای ثابت) |
| شبکههای ultra-wideband (UWB) | ۵ تا ۱۰ سانتیمتر | انبارهای بزرگ سرپوشیده | متوسط (نصب انکسترهای دیواری) |
چالشهای لوکالیزیشن ربات در محیطهای سرپوشیده و راهکارهای هندسی
بزرگترین چالش در محیطهای صنعتی سرپوشیده، عدم دسترسی مستقیم به سیگنالهای ماهوارهای GNSS است. این موضوع باعث میشود رباتها نتوانند از گیرندههای متداول برای موقعیتیابی استفاده کنند. برای حل این مشکل، مهندسان نقشهبرداری با استفاده از روشهای توتال استیشن رباتیک و پیادهسازی شبکه بنچمارکهای داخلی، چارچوب مختصات محلی یکپارچهای را ایجاد میکنند.
در انتخاب تجهیزات نقشهبرداری مناسب برای برداشتهای صنعتی، توجه به کلاس کاری دستگاهها اهمیت دارد. بررسی مقایسهای در مقاله گیرنده مپینگ گرید و سروی گرید نشان میدهد که برای ابعاد حساس صنعتی و پیادهسازی کالیبراسیون رباتیک، حتماً باید از تجهیزات با رده دقیق سروی گرید استفاده کرد.
مراحل پیادهسازی سیستم نقشهبرداری دقیق برای رباتها
- طراحی شبکه کنترل زمینی: ایجاد نقاط مبنای ماندگار با مختصات مشخص در نقاط مختلف سالن.
- برداشت سهبعدی جامع: اسکن لیزری دقیق تمام موانع، دیوارهها، خطوط ریل و تجهیزات ثابت.
- تولید نقشه پایه هندسی (Vector Map): تبدیل ابر نقاط به مدل هندسی سبک قابل فهم برای پردازنده ربات.
- کالیبراسیون سنسورهای ربات: همگامسازی صفر دستگاه و سنسورهای داخلی ربات با شبکه مختصات نقشهبرداری.
- پایش و بهروزرسانی دورهای: سنجش انحرافات ساختاری سالن در طول زمان و اصلاح دادههای نقشه.
مزایای اقتصادی و عملیاتی لوکالیزیشن ربات با دقت بالا
سرمایهگذاری بر روی نقشهبرداری دقیق جهت لوکالیزیشن ربات در بازه زمانی کوتاهی باعث بازگشت سرمایه (ROI) میشود. مهمترین مزایای این فرآیند عبارتند از:
- کاهش زمان چرخه تولید (Cycle Time): رباتها با اطمینان از موقعیت خود با حداکثر سرعت ایمن حرکت میکنند.
- حذف تصادفات و خرابیها: جلوگیری از برخورد رباتهای خودکار با دیوارهها، ماشینآلات و نیروهای انسانی.
- انعطافپذیری در تغییر خطوط تولید: با تغییر نقشه نرمافزاری، مسیر رباتها بدون نیاز به ریلگذاری فیزیکی مجدداً تعریف میشود.
- افزایش دقت در انبارداری هوشمند: چیدمان دقیق قطعات در قفسهها با تلورانسهای میلیمتری.
برای مطالعه بیشتر درباره اصول بنیادی الگوریتمها و مفاهیم ناوبری رباتیک میتوانید به منابع مرجع علمی مانند مفهوم موقعیتیابی ربات در ویکیپدیا مراجعه کنید.
سوالات متداول در زمینه لوکالیزیشن ربات صنعتی
اصلیترین چالش در لوکالیزیشن رباتهای صنعتی چیست؟
اصلیترین چالش، تغییرات دینامیک محیط کارخانه (مانند جابهجایی پالتها) و خطای انباشته سنسورهای داخلی ربات در طول زمان است که بدون داشتن یک نقشه پایه مرجع و دقیق، باعث انحراف ربات میشود.
آیا فناوری GNSS برای لوکالیزیشن ربات در داخل سوله کارایی دارد؟
سیگنالهای ماهوارهای GNSS معمولاً به دلیل وجود سقفهای فلزی و بتنی در داخل سالنها قطع میشوند. بنابراین برای داخل سوله از اسکن لیزری، SLAM و شبکه نشانگرهای نوری یا UWB استفاده میشود، مگر اینکه از بازتابندهها و ایستگاههای کمکی داخلی استفاده گردد.
چگونه نقشهبرداری دقیق باعث کاهش هزینههای نگهداری ربات میشود؟
با ارتقای دقت لوکالیزیشن ربات، استهلاک مکانیکی چرخها و سیستمهای حرکتی به دلیل تصحیحات ناگهانی مسیر کاهش یافته و احتمال برخورد فیزیکی با موانع به صفر میرسد.
جمعبندی و نتیجهگیری
اجرای صحیح لوکالیزیشن ربات در محیطهای مدرن صنعتی، نیازمند تلفیق دانش نقشهبرداری مهندسی با الگوریتمهای پردازش هوش مصنوعی و رباتیک است. ایجاد یک بستر مختصاتی دقیق و بدون خطا توسط اسکنرهای لیزری، توتال استیشنها و گیرندههای تخصصی، زیرساختی حیاتی برای حرکت ایمن و دقیق AGVها و AMRها فراهم میسازد. صنایع پیشرو با بهرهگیری از تکنیکهای بهروز نقشهبرداری دقیق، نهتنها کارایی خطوط خودکار خود را افزایش میدهند، بلکه هزینههای عملیاتی و خطاهای انسانی را به حداقل ممکن میرسانند.