وبلاگ
هدایت خودکار تراکتور | نقش فناوری نقشهبرداری در کشاورزی ۱۴۰۵

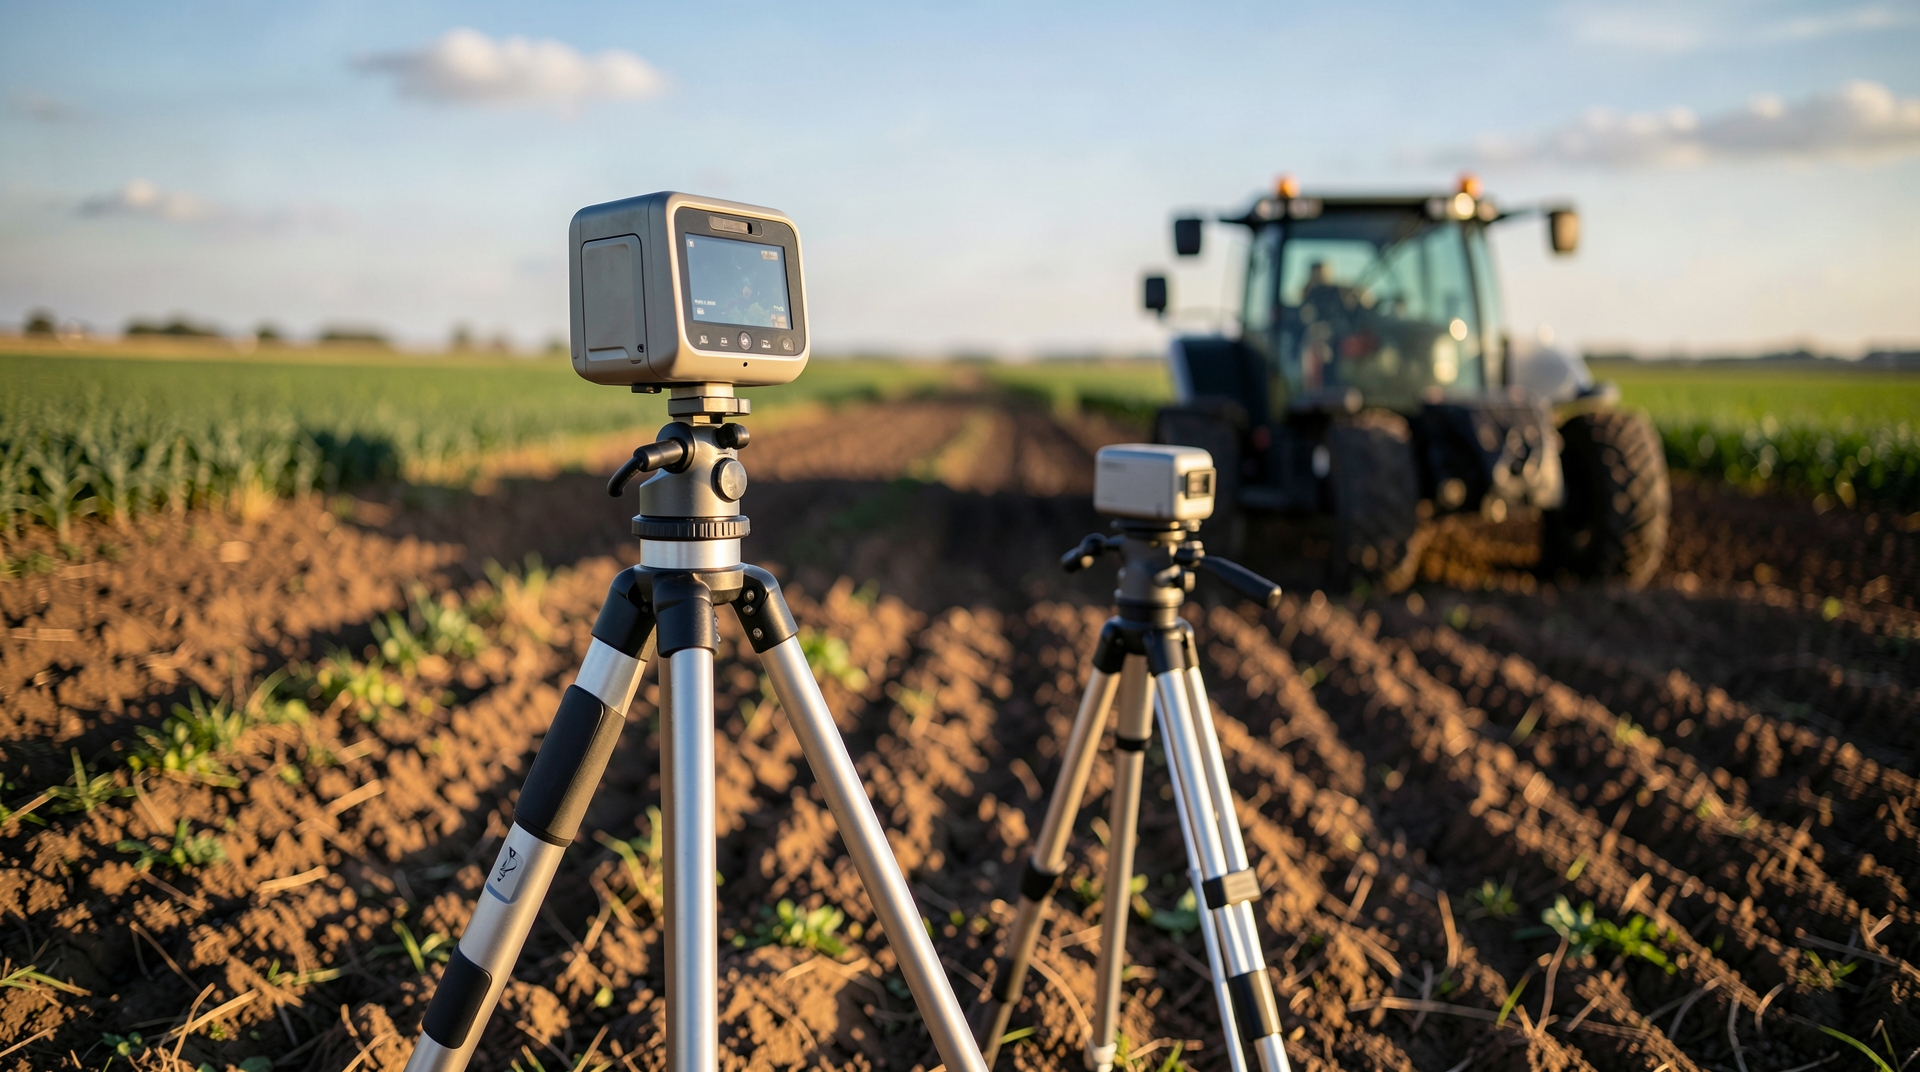
سیستمهای هدایت خودکار در تراکتورها و ماشینآلات کشاورزی، یکی از مهمترین دستاوردهای تلفیق مهندسی نقشهبرداری و تکنولوژی مکانیزاسیون است که تحولی بنیادین در مفهوم کشاورزی دقیق ایجاد کردهاند. این سامانهها با بهکارگیری تکنیکهای پیشرفته تعیین موقعیت ماهوارهای، خطای انسانی را در عملیات کاشت، داشت و برداشت به حداقل رسانده و دقت پیمایش را به سطح سانتیمتری میرسانند. استفاده از تجهیزات نقشهبرداری تخصصی نهتنها مسیر حرکتی تراکتور را با بالاترین دقت تنظیم میکند، بلکه از همپوشانیهای دوباره در شخمزنی، سمپاشی و کوددهی جلوگیری کرده و موجب صرفهجویی چشمگیر در مصرف سوخت، بذر و نهادههای شیمیایی میشود.
فناوری تعیین موقعیت ماهوارهای در کشاورزی دقیق
هسته اصلی هر سیستم هدایت خودکار پیشرفته، گیرنده GNSS پشرفتهای است که بر روی کابین یا شاسی تراکتور نصب میشود. گیرندههای معمولی ماهوارهای دقتی در حد چند متر دارند که برای عملیات حساس کشاورزی نظیر کاشت خطی یا مرزبندی جویها مطلقاً کافی نیست. برای دستیابی به دقت سانتیمتری مطلوب در مزرعه، از روشهای تفاضلی نظیر RTK (Real-Time Kinematic) و PPP-RTK استفاده میشود.
در این فرآیند، نقشهبرداری دقیق زمینهای کشاورزی و ایجاد نقاط رفرنس یا استفاده از شبکههای تصحیح محلی اهمیت حیاتی دارد. برای درک بهتر نحوه انتخاب تجهیزات مناسب، پیشنهاد میکنیم مقاله تفاوت دقت سانتی متری و متری در انتخاب گیرنده را مطالعه کنید تا با تاثیر نرخ همگرایی و خطاهای سیستماتیک در تعیین موقعیت آشنا شوید.
نقش فناوریهای نقشهبرداری در سیستم هدایت خودکار
استفاده از مهندسی نقشهبرداری در سیستمهای هدایت خودکار تراکتور تنها به نصب یک گیرنده GPS ساده محدود نمیشود؛ بلکه فرآیندی جامع از برداشت دادههای مکانی، تحلیل توپوگرافی و مدلسازی زمین را شامل میشود. خطاهای شیب زمین، ناهمواریها و زوایای انحراف تراکتور (Yaw, Pitch, Roll) باید توسط واحدهای اندازهگیری اینرسی (IMU) و الگوریتمهای نقشهبرداری به لحظه محاسبه و جبران شوند.
مهندسان نقشهبرداری با تهیه قطعهبندیهای دقیق و مرزبندی دیجیتال (Field Boundaries)، نقشههای مبنا را ایجاد میکنند. تراکتور بر اساس این نقشههای پیشفرض و خطوط راهنما (AB Lines)، مسیرهای بهینه حرکت را بدون دخالت دستی راننده طی میکند. این فناوری شباهت ساختاری زیادی به سامانههای هدایت در سایر صنایع دارد؛ برای مقایسه، میتوانید مقاله ناوبری ماشین آلات راهسازی با GNSS را بررسی کنید تا تشابهات فنی ناوبری ماشینآلات سنگین را درک کنید.
انواع روشهای تصحیح مکانی در هدایت خودکار تراکتور
جهت حفظ دقت عملکردی سیستم هدایت خودکار در شرایط مختلف میدانی، از تکنیکهای متعددی برای دریافت تصحیحات استفاده میشود. انتخاب روش تصحیح بستگی به زیرساخت منطقه، دسترسی به اینترنت و وسعت زمین کشاورزی دارد:
- روش RTK پایه ایستگاهی (Base Station): استقرار یک ایستگاه مرجع در مزرعه که تصحیحات را از طریق رادیو مودم به تراکتور ارسال میکند و دقت کمتر از ۲.۵ سانتیمتر ارائه میدهد.
- شبکههای CORS محلی: استفاده از اینترنت همراه برای دریافت تصحیحات از ایستگاههای ثابت نقشهبرداری منطقه. برای آشنایی با مزایا و معایب این روشها، مطالعه مقاله مقایسه تصحیح اشتراکی با شبکه CORS محلی بسیار مفید خواهد بود.
- فناوری PPP-RTK: یکی از مدرنترین روشهای تعیین موقعیت که بدون نیاز به ایستگاه محلی، دقت بالایی ایجاد میکند. جهت کسب اطلاعات فنی بیشتر، مقاله فناوری PPP-RTK چیست و چه مزیتی نسبت به RTK دارد را مطالعه نمایید.
جدول مقایسه روشهای هدایت و تعیین موقعیت در تراکتور
جدول زیر مقایسهای کاربردی میان روشهای مختلف تعیین موقعیت جهت بهکارگیری در سیستمهای ناوبری کشاورزی ارائه میدهد:
| روش تعیین موقعیت | دقت افقی (محدوده) | نیاز به ایستگاه بیس | زمان همگرایی اولیه | مناسب برای عملیات |
|---|---|---|---|---|
| GNSS معمولی (Autonomous) | ۳ تا ۵ متر | خیر | لحظهای | پایش کلی و شناسایی حدود مزرعه |
| DGPS / SBAS | ۳۰ تا ۵۰ سانتیمتر | خیر (سیگنال ماهوارهای) | کمتر از ۱ دقیقه | سمپاشی عام و کودپاشی سطحی |
| RTK سنتی (Radio Base) | ۱ تا ۲.۵ سانتیمتر | بله (مستقر در مزرعه) | کمتر از ۱۰ ثانیه | کاشت خطی دقیق، زهکشی و تسطیح |
| PPP-RTK پیشرفته | ۲ تا ۵ سانتیمتر | خیر (دریافت ابری/ماهواره) | ۱ تا ۵ دقیقه | عملیات داشت و برداشت در مزارع وسیع |
مزایای اقتصادی و محیطزیستی بهکارگیری هدایت خودکار
پیادهسازی تجهیزات نقشهبرداری و ناوبری خودکار در تراکتورها صرفاً یک ارتقای تکنولوژیک نیست، بلکه سرمایهگذاری با بازگشت سریع است. عملکرد دقیق تراکتور در خطوط مستقیم و بدون انحراف، مزایای متعددی به همراه دارد:
- کاهش مصرف سوخت و استهلاک: حذف پیمایشهای تکراری و مسیرهای اضافه در مزرعه مستقیم زیر بار رانندگی، استهلاک قطعات و مصرف گازوئیل را تا ۱۵ درصد کاهش میدهد.
- افزایش سرعت عملیات و کاهش خستگی راننده: در سیستم هدایت خودکار، فرمانگیری به طور کامل توسط سرووموتورهای برقی یا شیرهای هیدرولیکی انجام شده و راننده تنها بر عملکرد ادوات نظارت میکند. این امر امکان کار در شب یا شرایط دید کم (گرد و غبار و مه) را فراهم میسازد.
- کاهش فشردهسازی خاک: با تردد تراکتور از روی مسیرهای مشخص و ثابت (Controlled Traffic Farming)، بخش اعظم خاک مزرعه دستنخورده باقی مانده و ساختار آن حفظ میشود.
- صرفهجویی در مصرف نهادهها: همپوشانی در پخش بذر، کود و سموم شیمیایی به صفر نزدیک شده و علاوه بر کاهش هزینههای جاری، از آلودگی زیستمحیطی خاک و آبهای زیرزمینی جلوگیری میکند. برای مطالعه بیشتر در زمینه استانداردهای جهانی مکانیزاسیون میتوانید به مرجع Wikipedia Precision Agriculture مراجعه کنید.
مراحل پیادهسازی سیستم هدایت خودکار در مزرعه
برای تجهیز یک تراکتور به سیستم ناوبری هوشمند بر پایه دادههای نقشهبرداری، گامهای زیر طی میشود:
در قدم اول، مرزهای بیرونی مزرعه و موانع موجود (درختان، تیرهای برق، قناتها) توسط گیرندههای نقشهبرداری مولتی فرکانس یا پهپادهای فتوگرامتری مستندسازی میشوند. در مرحله بعد، نرمافزار مدیریت مزرعه بهترین الگوی حرکت (خطوط مستقیم AB، خطوط منحنی یا پیوسته) را محاسبه میکند.
سپس فرمان برقی یا بلوک هیدرولیکی بر روی تراکتور نصب شده و به کنترلر مرکزی متصل میگردد. سنسورهای زاویه فرمان (Steer Angle Sensors) و حسگرهای جهتنما (IMU) اطلاعات لحظهای زاویه شاسی را به رایانه خودرو ارسال میکنند. کمپانیهای پیشرو جهانی مانند Trimble Agriculture راهکارهای سختافزاری و نرمافزاری یکپارچهای در این زمینه ارائه دادهاند که استانداردهای صنعت کشاورزی مدرن را شکل میدهند.
سوالات متداول (FAQ)
دقت سیستم هدایت خودکار تراکتور چقدر است؟
با استفاده از تصحیحات RTK و تجهیزات نقشهبرداری پیشرفته، دقت سیستم هدایت خودکار به حدود ۱ تا ۲.۵ سانتیمتر میرسد که برای حساسترین عملیات مانند کاشت دقیق مناسب است.
آیا امکان نصب این سیستم بر روی تراکتورهای قدیمی وجود دارد؟
بله، کیتهای پسنصب (Retrofit Kits) شامل فرمان برقی، نمایشگر لمسی و گیرنده GNSS قابل نصب بر روی اکثر مدلهای تراکتور موجود در بازار هستند.
تفاوت سیستم راهنمای نوری (Lightbar) با هدایت خودکار چیست؟
در سیستم راهنمای نوری، راننده با نگاه کردن به دیودهای نوری فرمان را به صورت دستی هدایت میکند، اما در سیستم هدایت خودکار، کنترل فرمان کاملاً بر عهده سیستم هیدرولیک یا برقی خودکار است.
نتیجهگیری: آینده هدایت خودکار در کشاورزی ایران
تلفیق دانش نقشهبرداری با فناوریهای ناوبری، راهکاری کلیدی برای مقابله با بحران منابع آب، خاک و افزایش بهرهوری تولید محصولات کشاورزی است. بهرهگیری از سیستم هدایت خودکار تراکتور نه تنها هزینههای تولید را به شکل قابل توجهی کاهش میدهد، بلکه کیفیت محصولات را نیز با ایجاد بسترهای کاشت کاملاً منظم ارتقا میبخشد. با توسعه شبکههای تصحیحی و دقیقتر شدن سامانههای GNSS، آینده کشاورزی دقیق در کشور به سمت هوشمندسازی کامل و ورود رباتهای خودران پیش میرود.